Indicadores
En números
~9 días
Anticipación con la que la termografía avisa que el rodamiento llegará a 85 °C
6 / 6
Lecturas correctas en la demo 2 (display, térmica, ultrasonido, 2 válvulas y manómetro)
3
Órdenes de trabajo que el robot levantó solo, con evidencia
0
Colisiones: el robot detectó una tarima fuera del mapa y rehízo su ruta
Demo 1 · Video
Rondín básico, de principio a fin
1 min 58 s · 3 puntos, lectura de manómetros y tablero por visión, telemetría MQTT a SCADA.
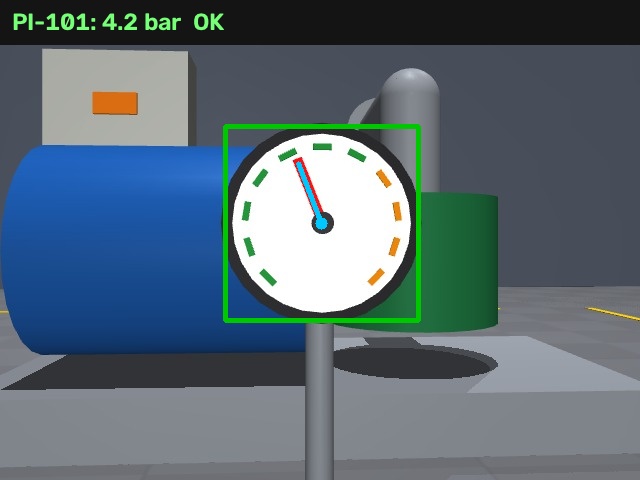
PI-101 · Bomba P-101 · 4.2 bar · OK
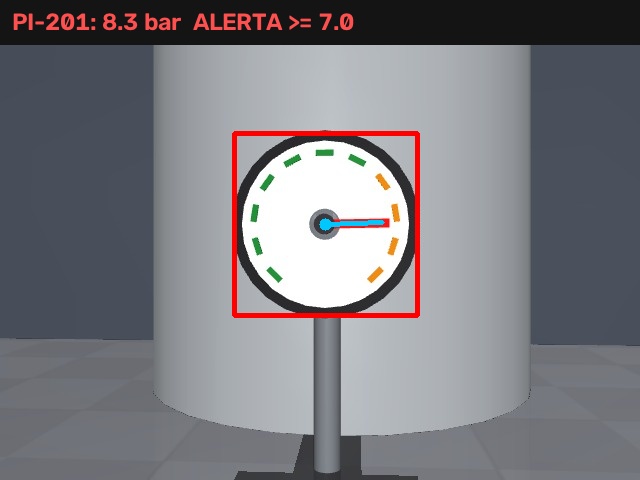
PI-201 · Tanque TK-201 · 8.3 bar · ALERTA
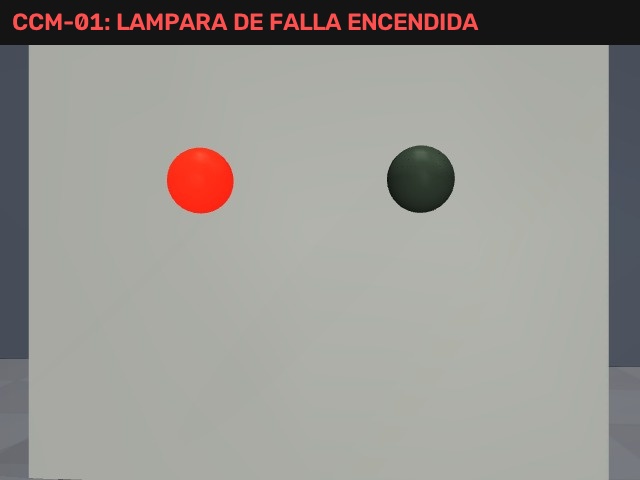
CCM-01 · Tablero · Falla · ALERTA
Demo 2 · Video
Falla incipiente en bombaNUEVO
2 min 30 s · Mapa y evasión de obstáculos, display digital, termografía con tendencia, fuga por ultrasonido, válvulas, diagnóstico cruzado, órdenes de trabajo y reporte PDF automático.
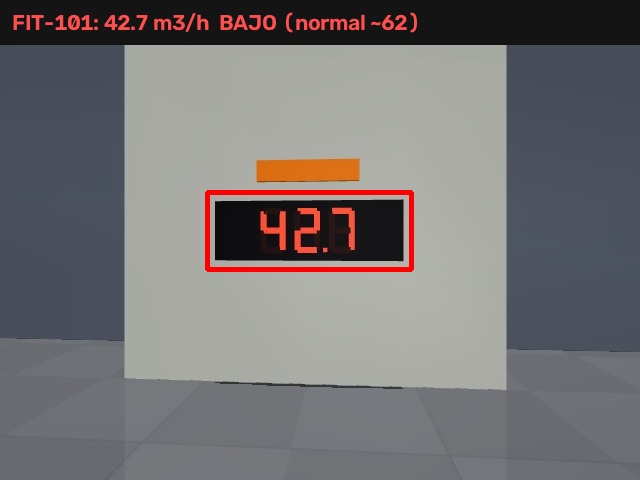
FIT-101 · Flujo · 42.7 m³/h · BAJO
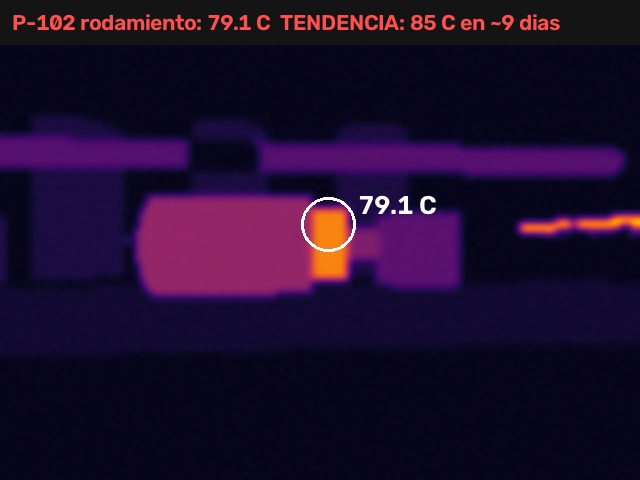
TT-102 · Rodamiento P-102 · 79.1 °C · 85 °C en ~9 días
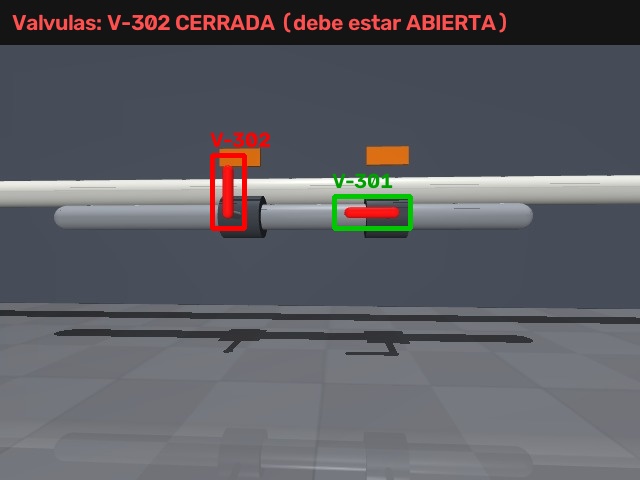
V-302 · Válvula · CERRADA · debe estar abierta
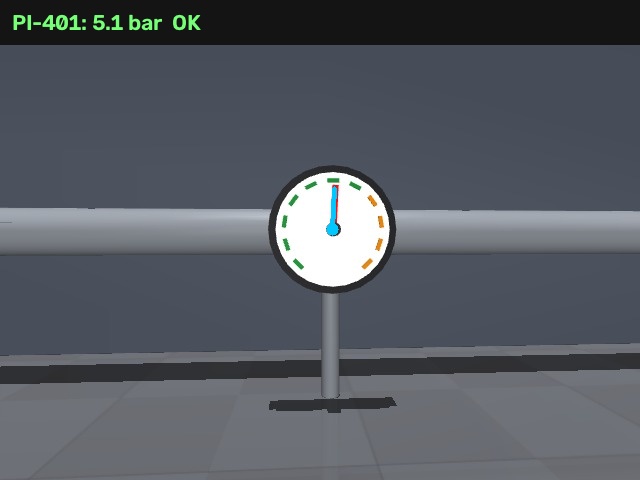
PI-401 · Cabezal norte · 5.1 bar · OK
Demo 1
Rondín básico: leer y reportar
La primera demo: 3 puntos, lectura por visión y telemetría MQTT.
Locomoción y navegación
Controlador propio de trote a 500 Hz y navegación por puntos con la posición y el rumbo del robot.
Lectura por visión
Lee manómetros análogos con un error máximo de ±0.2 en escala 0–10 y detecta lámparas de falla en tableros.
Telemetría a SCADA
Estado, lecturas y alarmas en JSON por MQTT: 256 de 256 mensajes recibidos.
El mismo SDK que el robot real
Solo canales oficiales de unitree_sdk2 (rt/lowcmd, rt/lowstate, rt/sportmodestate).
Demo 2 · Qué hace
Del síntoma al diagnóstico, sin que nadie lo pida
El robot no solo lee: compara, correlaciona y actúa.
1Navega con mapa
Planea su ruta con A* sobre el mapa de la planta. Su cámara de profundidad detecta una tarima que no estaba en el mapa y toma la ruta alterna por el pasillo central.
2Termografía con tendencia
Mide 79 °C en el rodamiento del motor P-102. Todavía no llega al límite, pero comparado con los rondines anteriores sube 4.4 °C por semana: llega a 85 °C en ~9 días. Levanta una orden de trabajo predictiva.
3Escucha fugas
Su micrófono ultrasónico (38–42 kHz) monitorea todo el recorrido. Detecta y ubica una fuga de vapor en la brida FL-12 y levanta la orden de trabajo.
4Correlaciona hallazgos
Lee el flujo bajo en el display FIT-101 y encuentra la válvula V-302 cerrada. Concluye que la válvula explica el flujo bajo y lo reporta a Operación.
Resultados demo 2
Lo que encontró el robot
Lecturas de la corrida del video, tal como llegaron al SCADA.
FIT-101 · Flujo de descarga
Display: 42.7 m³/h (normal ~62). Flujo bajo.
⚠ HALLAZGOVer evidencia
TT-102 · Rodamiento motor P-102
79.1 °C y en ascenso: 85 °C en ~9 días. OT predictiva.
⚠ HALLAZGOVer termografía
US-12 · Línea de vapor
Ultrasonido 53.4 dB vs base 31 dB junto a la brida FL-12. OT de fuga.
⚠ HALLAZGOVer mapa acústico
V-302 · Válvula de descarga
CERRADA; debe estar abierta. Explica el flujo bajo.
⚠ HALLAZGOVer evidencia
V-301 · Válvula de descarga
Abierta, como se espera.
✔ OKVer evidencia
PI-401 · Cabezal norte
5.1 bar, dentro de rango.
✔ OKVer evidencia
Orden de trabajo que el robot publicó por MQTT (tópico bonum/planta_demo/robot/go2-01/orden_trabajo):
Al terminar, el robot genera solo el reporte PDF del rondín.
{"folio": "OT-20260924-01", "equipo": "Bomba P-102 (motor)", "falla": "Temperatura de rodamiento en ascenso: 79.1 °C (+4.4 °C/semana)", "prioridad": "Alta", "dias_a_limite": 9.4}Al terminar, el robot genera solo el reporte PDF del rondín.
Tecnología
Qué hay detrás de las demos
Herramientas abiertas y estándar industrial; nada cerrado ni exclusivo de un proveedor.
¿Es una animación? → No. Es una simulación física (MuJoCo) con el modelo oficial del robot: gravedad, contactos, masas y límites de torque. El robot camina porque nuestro controlador lo mantiene en equilibrio. Si el controlador falla, el robot se cae.
¿Los sensores son reales? → Las cámaras (color y profundidad) se renderizan desde la escena. La cámara térmica y el micrófono ultrasónico son modelos simulados: temperatura por equipo y nivel sonoro que cae con la distancia a la fuga. En el robot real se sustituyen por los sensores físicos.
¿Y el historial? → La tendencia usa 6 rondines semanales anteriores de demostración. Con el robot en planta, el historial lo construyen sus propios rondines. La lógica de tendencia es la misma.
¿Se integra con mi SCADA y mi CMMS? → Telemetría y órdenes de trabajo salen en JSON por MQTT. Con OPC UA, Modbus o la API de tu CMMS se agrega una pasarela: es lo que BONUM ya hace en automatización. PLC/SCADA es nuestra especialidad.
Ruta
Plan y etapas
Fase 1
BONUMDemos en simulación (hoy)
- Demo 1: rondín básico
- Demo 2: falla incipiente en bomba
- Reporte PDF y órdenes de trabajo
Fase 2
BONUMRobot físico
- Mismo programa en el robot real
- Cámara térmica y micrófono ultrasónico físicos
- Pruebas en nuestras instalaciones
Fase 3
BONUM + clientePiloto en planta
- Levantamiento de puntos a inspeccionar
- Integración con SCADA y CMMS del cliente
- Operación asistida y reporte de resultados
Arquitectura
Flujo de datos del rondín
Del sensor del robot a la orden de trabajo.
¿Te gustaría ver esto en tu planta?
Te mostramos las demos y revisamos juntos qué puntos de tu operación conviene inspeccionar con un robot.
Escríbenos por WhatsApp[email protected]